
Для оптимизации маневров в ограниченном пространстве следует обращать внимание на современные сенсоры, которые реагируют на приближение к препятствиям. Эти устройства работают на основе ультразвуковых волн или радиоволн, обеспечивая определение расстояния до объектов в окружении автомобиля. Например, ультразвуковые датчики могут обнаруживать препятствия на дальности до 4 метров, что позволяет водителю безопасно реагировать на изменения ситуации.
Алгоритмы, использующиеся в таких системах, анализируют данные от сенсоров и создают трехмерные модели ближайшего окружения. Это позволяет точно определять свободные участки для стоянки и рассчитывать оптимальные пути для маневрирования. Некоторые системы способны обрабатывать информацию в реальном времени, обновляя свои вычисления по мере движения автомобиля, что значительно повышает уровень безопасности.
Точность работы таких систем зависит от множества факторов, включая качество сенсоров и погодные условия. Например, дождь или снег могут временно снижать эффективность работы ультразвуковых датчиков. Поэтому для уверенности в надежности и безопасности использования, рекомендуется периодически проверять техническое состояние сенсоров и учитывать внешние условия во время парковки.
Типы датчиков для парковочных ассистентов
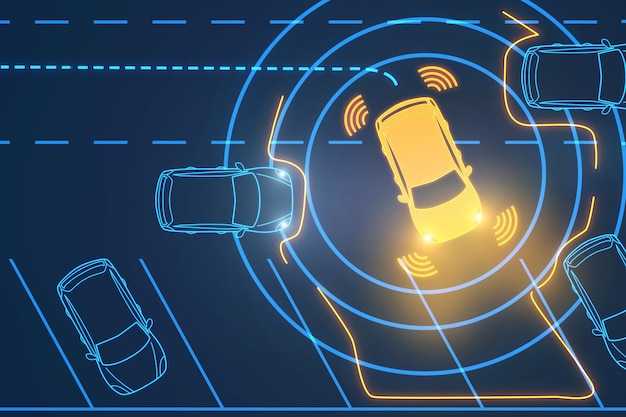
Ультразвуковые модули представляют собой наиболее распространенный вариант. Они излучают звуковые волны, которые отражаются от окружающих объектов, давая возможность измерять расстояние до препятствий. Краткий радиус действия ограничивает их применение в сложных ситуациях.
Радиолокационные устройства используют радиоволны, что позволяет эффективно работать на больших расстояниях и в любых погодных условиях. Они замечательно распознают динамичные объекты, однако могут быть чувствительны к другим источникам радиосигналов.
Камерные системы обеспечивают визуальную информацию о пространстве вокруг автомобиля. С помощью обработки изображений они распознают объекты и помогают составить полное представление о ситуации. Эта техника идеально подходит для сложных парковочных условий.
Лазерные технологии демонстрируют высокую точность измерений и способны выявлять объекты на дальних дистанциях. Их основной недостаток заключается в высокой стоимости, что может ограничивать распространение в массовом сегменте.
Комбинированные системы объединяют два или более типов технологий, что позволяет снизить вероятность ошибок и увеличить уровень безопасности при маневрировании. Такой подход особенно ценен в запутанных и ограниченных пространствах.
Принцип работы ультразвуковых датчиков
Ультразвуковые устройства используют звуковые волны с частотой выше 20 кГц для измерения расстояния до объектов. Основной компонент – преобразователь, который отправляет и получает ультразвуковые импульсы.
При активации излучается звуковой сигнал, отражающийся от препятствий. Время, необходимое для возвращения волны, позволяет вычислить расстояние по формуле: расстояние = (время * скорость звука) / 2.
Скорость звука в воздухе составляет приблизительно 340 м/с при 20 °C, но может изменяться с температурой и влажностью. Поэтому к расчету нужно применять поправочные коэффициенты для повышения достоверности.
Для повышения надежности обработки данных рекомендуется использовать несколько датчиков с разными углами обзора. Это позволяет создать объемное изображение местности для более точного определения расстояний.
- При установке следите за направлением ультразвуковых излучателей – они должны быть направлены на возможные препятствия.
- Регулярная проверка и чистка преобразователей увеличивает срок службы и качество работы системы.
- Калибровка устройств рекомендуется проводить раз в 6 месяцев для поддержания точности измерений.
Системы, использующие ультразвуковую технологию, могут интегрироваться с другими источниками данных, такими как видеокамеры, для дальнейшего анализа и улучшения координации действий. Параллельная работа с визуальными данными повышает общую устойчивость к ошибкам.
Использование инфракрасных датчиков в парковке
Инфракрасные устройства обеспечивают высокую безопасность в процессе установки автомобиля. Они способны обнаруживать препятствия на расстоянии и информировать водителя о расстоянии до них.
Важные аспекты применения инфракрасных технологий:
- Функция измерения расстояний. Инфракрасные устройства определяют расстояние до объектов, позволяя избежать столкновений.
- Работа в различных условиях. Модели способны функционировать в темноте и при плохой видимости благодаря особенностям спектра света.
- Минимизация ложных срабатываний. Современные устройства используют алгоритмы фильтрации, что позволяет игнорировать движение мелких объектов, таких как птицы или листья.
Результатом использования инфракрасных технологий является уменьшение аварийных ситуаций и более уверенное выполнение маневров. Благодаря им водители получают надежные данные о ситуации на стоянке.
Для более детальной информации о различных аспектах науки и технологий посетите портал о науке и образовании.
Алгоритмы обработки данных в парковочных системах
Для создания эффективных решений в области управления местами для автомобилей используется несколько подходов к анализу информации. Каждый метод задействует разные источники данных и обрабатывает их для определения статуса занятости и наличия свободных мест.
Среди распространённых методов можно выделить следующие:
| Метод | Описание | Преимущества | Недостатки |
|---|---|---|---|
| Обработка видеопотока | Анализ видео с камер для обнаружения автомобилей и свободных мест. | Высокая точность; возможность получения дополнительных данных о ситуации на парковке. | Зависимость от освещения; высокая стоимость оборудования. |
| Данные с ультразвуковых сенсоров | Использование излучаемых ультразвуковых волн для определения расстояния до объектов. | Низкая стоимость; простота установки. | Ограниченная дальность действия; влияние погодных условий. |
| GPS-трекинг | Отслеживание положения транспортных средств через GPS-модули. | Широкий радиус действия; доступность. | Проблемы с точностью в городских условиях; высокая зависимость от сигнала. |
| Статистические модели | Применение данных о трафике и поведении пользователей для прогноза свободных мест. | Непосредственное применение исторических данных; возможность анализа трендов. | Низкая точность в случае неожиданных изменений или событий. |
Синтез этих методов позволяет достичь высокоуровневой надежности систем. Интеграция элементов, таких как машинное обучение, значительно улучшает общий контекст анализа, оптимизируя предсказания и повышая вероятность точного определения свободных мест. Модели, основанные на нейронных сетях, способны адаптироваться к условиям, улучшая предсказания по мере накопления данных.
Основное внимание при реализации таких решений следует уделять обработке больших объёмов информации. Средства для хранения и вычислений, такие как облачные платформы, становятся необходимыми для обеспечения быстрой обработки и доступности данных в реальном времени.
Замена устаревших технологий новыми, более бесшумными и компактными решениями также сыграет важную роль в будущем таких систем. Это повысит как комфорт для пользователей, так и производительность самой инфраструктуры.
Роль камер и компьютерного зрения в парковке
Камеры, оснащенные технологиями компьютерного зрения, играют решающую роль в современных системах помощи при остановке транспортных средств. Они способны анализировать окружающую среду, фиксируя объекты и препятствия с высокой чувствительностью.
Одной из ключевых характеристик является разрешение видеопотока. Чем выше качество изображения, тем большее количество деталей может быть обработано. Оптимальные параметры – Full HD и выше, что позволяет различать объекты на расстоянии до нескольких метров.
Также важно учитывать угол обзора камер. Широкоугольные модели обеспечивают большую площадь покрытия, позволяя отслеживать ситуацию как на близком, так и на дальнем расстоянии. Для эффективной работы рекомендуется использовать камеры с углом обзора от 120 до 180 градусов.
Компьютерное зрение использует методы обработки изображений, включая распознавание объектов и их классификацию. Эти технологии позволяют определять размеры и положение окрестных предметов. Это существенно упрощает процесс заезда в место для стоянки, минимизируя риск столкновений.
Алгоритмы, адаптирующиеся к разным условиям освещения, обеспечивают надежную работу камер как днем, так и ночью. Использование инфракрасного света и технологий улучшения контраста помогает выявлять недостаточно яркие или плохо освещенные объекты. Это значительно повышает уровень безопасности во время маневров.
Системы, основанные на анализе данных, могут учиться на основании предыдущих парковочных сессий, что позволяет улучшать точность предсказаний и реакций при каждом заезде. К примеру, анализируя поведение водителей и их предпочтения, технологии могут предлагать оптимальные варианты для настройки системы.
Интеграция камер с другими устройствами, такими как радары и ультразвуковые сенсоры, увеличивает обширность информации, обрабатываемой системой. Сложные модели данных, получаемые от разных типов сенсоров, повышают уровень осведомленности об окружающей обстановке.
Внедрение технологий на основе камер и компьютерного зрения позволяет значительно сократить время, необходимое для поиска места для авто, а также минимизировать вероятность возникновения аварийных ситуаций. Это делает процесс остановки более простым и безопасным для всех участников движения.
Сравнение точности различных типов датчиков
В современных системах паркинга используются несколько видов сенсоров, каждый из которых обладает собственным уровнем надежности. Ультразвуковые устройства знают расстояние до объектов на основе звуковых волн. Их точность достигает ±5 см, что подходит для большинства стандартных условий.
Оптические сенсоры определяют расстояние с помощью света. При хороших световых условиях обеспечивают точность до ±2 см. Однако их работа может осложняться сильным светом или дождем.
Радарные системы используют электромагнитные волны и показывают стабильные прогнозы вне зависимости от погодных условий, с погрешностью до ±10 см. Это делает их надежным выбором для сред с изменчивыми климатическими условиями.
Лидарные устройства обеспечивают максимальную точность до ±1 см. Они отлично справляются с разными текстурами и формами объектов, однако цена таких систем значительно выше, что ограничивает их применение в бюджетных автомобилях.
Итак, для городских парковок целесообразно сочетание ультразвуковых и оптических сенсоров, в то время как в сложных условиях лучше использовать радар или лидар. Выбор системы зависит от специфических условий эксплуатации и бюджета. Для достижения оптимального результата важно учитывать особенности окружающей среды и тип транспортного средства.
Влияние качества дороги на работу ассистентов
Качество дорожного покрытия напрямую влияет на функционирование систем помощи при парковке. Неровности, ямы и трещины могут привести к ошибкам в определении расстояний и препятствий. Высокие бордюры могут мешать корректной работе сенсоров, особенно если они плохо размечены.
Рекомендуется учитывать следующие аспекты:
- Устойчивость сенсоров: Регулярная проверка состояния может предотвратить ошибки в работе. На плохо подготовленных участках лучше избегать использования автоматических функций.
- Калибровка оборудования: Периодическое обновление данных об окружающей среде поможет адаптировать системы к изменяющимся условиям.
- Своевременное обслуживание: Грязь и повреждения на сенсорах могут существенно снизить их функциональные возможности. Регулярная очистка и проверка состояния критичны для точности функций.
- Тип покрытия: Асфальт и бетон обеспечивают лучшую функциональность, в то время как гравий или щебень могут затруднять работу.
Кроме того, важно учитывать погодные условия. Дождь, снег или лед уменьшают видимость и могут искажать показания. Рекомендуется избегать использования автоматизированных функций при сложных погодных условиях.
Для повышения надежности работы систем парковки выявление проблем с дорожным покрытием и установка ясных маркировок значительно улучшает пользовательский опыт и безопасность.
Как парковочные ассистенты учитывают размеры автомобиля
Система контроля размеров транспортного средства предоставляет возможность пользователям автоматически подбирать подходящие места для стоянки. Установка датчиков по периметру позволяет точно измерять длину и ширину. Данные обрабатываются в реальном времени, что делает процесс парковки интуитивно понятным.
Сигналы от ультразвуковых или радарных устройств передаются в блок управления, который анализирует полученную информацию. Для более точной оценки размера используются следующие параметры:
| Параметр | Описание |
|---|---|
| Длина | Максимальная длина автомобиля, включая выступающие элементы, как бамперы. |
| Ширина | Ширина с учетом зеркал заднего вида и других выступающих объектов. |
| Высота | Некоторые системы учитывают высоту для ограничения по крытым парковкам. |
| Радиус поворота | Необходим для выполнения маневров, таких как параллельная парковка. |
Сравнение с размерами доступного парковочного пространства осуществляется на основе заранее заданных параметров. Пользователь может видеть информацию о том, подходит ли выбранное место. Важна интеграция с системой навигации для учета запланированного маршрута. Так систематизируются данные о свободных местах, и пользователь получает рекомендации по их выбору.
Постоянное обновление данных о размере и типе автомобиля позволяет избежать ошибок, связанных с некорректной парковкой, что улучшает опыт использования данной технологии. Операционный алгоритм учитывает также стиль вождения, позволяя адаптировать маневры в соответствии с правилами безопасности.
Проблемы и ограничения парковочных ассистентов
Отсутствие точности в сложных условиях: Устройства могут неадекватно определять расстояние до объекта при плохой видимости, например, в условиях дождя или снега. Это снижает их надежность.
Ограниченная зона действия: Многие системы имеют фиксированный радиус обнаружения, что снижает их эффективность на узких или маломасштабных пространствах.
Невозможность учета динамических объектов: Технологии, как правило, не способны предсказать движение пешеходов или велосипедистов, что иногда приводит к столкновениям.
Сложности с установкой: Не все автомобили оборудованы необходимыми устройствами. Установка может требовать значительных затрат и профессиональных навыков.
Проблемы с совместимостью: Некоторые модели имеют ограничения по совместимости с технологиями автомобилей, из-за чего полное использование функций невозможно.
Зависимость от программного обеспечения: Сбои системы или устаревшее ПО могут привести к неправильному отображению данных и парализовать работу всей системы.
Потребность в регулярном обслуживании: Гаджеты требуют периодической проверки и калибровки, чтобы поддерживать работоспособность и точность.
Плюрализация водительского опыта: Некоторым водителям сложно доверять устройствам, что может привести к конфликтам между рекомендациями и инстинктивными действиями.
Влияние на экономику: Высокая стоимость некоторых систем ограничивает их доступность для широкого круга пользователей.
Будущее технологий: куда движется рынок парковочных ассистентов
Ожидается, что к 2025 году объем рынка вспомогательных систем для парковки вырастет до 7 миллиардов долларов. Интенсивное внедрение искусственного интеллекта и машинного обучения значительно повысит функциональность систем. Интеграция в мобильные приложения позволит водителям рассчитывать время в пути и предлагать наиболее оптимальные места для остановки в реальном времени.
Развитие технологий связи 5G обеспечит почти мгновенный обмен данными между транспортными средствами и инфраструктурой. В результате этого повысится точность определений местоположения и доступности парковочных пространств. Многие производители уже тестируют системы, которые могут предсказывать наличие свободных мест на основе анализа исторических данных и плотности трафика.
Дополненная реальность (AR) будет активно внедряться для улучшения пользовательского опыта. Автомобили смогут отображать маршруты к свободным местам через прозрачные экраны, а пользователи – получать визуальные указания для более легкого маневрирования. Интерес к разработке автономных сервисов для поиска и назначения парковочных пространств растет.
Кроме того, внедрение электромобилей создаст новые требования к оборудованию. Загрузка электромобилей может быть учтена в процессах выбора места для остановки. Рынок переработает инфраструктуру, предлагая зарядные станции в местах, которые ранее не пользовались спросом.
Системы аналитики будут играть ключевую роль в оптимизации использования парковочных мест. Предприятия смогут отслеживать плотность автомобилизации, прогнозировать спрос и внедрять адаптивное ценообразование в зависимости от времени суток и загруженности.
Внедрение кибербезопасности в такие решения станет обязательным. Защита данных пользователей и предотвращение успешных атак станет приоритетом для всех разработчиков. Системы должны быть устойчивы к хакерским вмешательствам, чтобы обеспечить надлежащий уровень безопасности и доверия со стороны потребителей.


